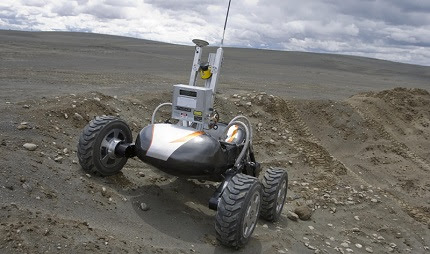
Nos referimos a robots del tipo AMR ('Autonomous Mobile Robots') pero también, por ejemplo, al caso de vehículos autónomos o vehículos de exploración espacial tipo 'rover'.
Todos ellos son sistemas robóticos que deben desplazarse por un espacio más o menos abierto en el que, eventualmente, se encuentran con límites y obstáculos. En algunos casos ese espacio no es completamente abierto, como cuando el robot se mueve por grandes edificios o instalaciones como fábricas, almacenes u hospitales, pero dadas las características de amplitud de ese espacio, a efectos técnicos los podemos considerar, creo, similares a un espacio abierto.
Navegación
En esencia, cuando hablamos de navegación, y esto se aplica no sólo a robots o vehículos autónomos, sino también a seres vivos, estamos hablando del desplazamiento completo de un ente, digamos el robot, desde una localización a otra diferente.
Realizar esa navegación implica mucho más que la planificación del camino a seguir. Implica, también, por ejemplo, conocer o detectar los obstáculos o restricciones que en ese camino el ente, el robot, se puede encontrar y reaccionar adecuadamente.
Las cuatro preguntas y las cuatro áreas de la navegación
De cara a entender y caracterizar adecuadamente las problemáticas que abarca la navegación, Robin R. Murphy, en su libro 'Introduction to AI robotics' identifica cuatro preguntas a contestar que, a su vez, darán lugar a los problemas técnicos a resolver y a campos de trabajo consiguientes. Las cuatro preguntas son las siguientes:
- '¿A dónde voy?' Pregunta que tiene que ver un poco con los objetivos, a dónde quiero ir y por qué. Esta pregunta se contesta con una disciplina o área de estudio de la inteligencia artificial denominada planificación de la misión ('mission planning') y tiene que ver con la función deliberativa que mencionábamos al hablar de arquitecturas operativas en robots. Con cierta frecuencia, no obstante, desde el punto de vista de la robótica, la contestación a esta pregunta se saca fuera del campo de la navegación, entendiendo que ésta, la navegación, comienza cuando el robot ya tiene un objetivo marcado.
- '¿Cuál es el mejor camino para llegar hasta allí?' Pregunta que se contesta con las técnicas de planificación de caminos ('path planning'), probablemente el área más representativa y que mayor atención ha recibido dentro del campo de la navegación.
- '¿Dónde he estado?' Aunque el enunciado de la pregunta pueda conducirnos a pensar otra cosa, esta pregunta en el campo de la robótica y la inteligencia artificial se contesta mediante la construcción de mapas, unos mapas que se basan en lo que el robot ha percibido de su entorno hasta el momento mediante sus sensores. Es cierto que en ocasiones, en entornos controlados, estos mapas se apoyan en elementos externos como balizas, pero en el caso más general, el robot debe ir descubriendo el mapa mediante sus capacidades sensoras y de percepción y el procesamiento mediante los algoritmos adecuados del tipo, por ejemplo, de SLAM ('Simultaneous Localization And Mapping').
- '¿Dónde estoy?' En este caso se trata de que el agente, el robot o vehículo, sepa en cada momento dónde se encuentra. Esto entra dentro del campo de la localización ('localization'). Algunas técnicas en este campo son bien conocidas como el uso de la geolocalización (GPS, magnetómetros, etc), odometría, sensores de distancia o rango, etc.
Cada una de estas preguntas, como se puede observar, cuando se traslada al mundo de la robótica, da lugar a áreas de estudio, a diferentes algoritmias y, en algunos casos a nuevas capacidades sensoras.
Conclusiones
La navegación es un campo de la inteligencia artificial y/o de la robótica que, seguramente, está ganando y ganará aún más peso a medida que se desarrollan y extienden los robots móviles, tanto industriales como de servicio, y también los vehículos autónomos de todo tipo.
Un campo en el que, entiendo, hay ya muchos avances, pero que seguramente vea todavía progresos, especialmente, creo, en temas de comportamiento más dinámico por ejemplo ante la aparición de obstáculos imprevistos u otros vehículos o agentes móviles, incluyendo a los humanos.


